Khắc phục tình trạng trượt dốc và sự cố cáp trong AGV
Các dự án tự động hóa nhà kho thường xuyên phải đối mặt với thời gian ngừng hoạt động không mong muốn trên các đoạn dốc nghiêng. Các thiết lập truyền động tách rời truyền thống yêu cầu các tủ điều khiển riêng biệt, cáp nguồn dài và nhiều dây phản hồi. Việc chạy cáp dài này làm tăng khả năng bị nhiễu điện từ và trễ tín hiệu. Khi các phương tiện nặng dừng đột ngột trên dốc, thời gian phản ứng phanh chậm có thể dẫn đến trượt cơ học. Các kỹ sư yêu cầu các giải pháp truyền động tự động hóa công nghiệp đáng tin cậy kết hợp phản ứng động nhanh với mô-men xoắn đầu ra cao trong không gian khung gầm nhỏ gọn.
Ưu điểm cốt lõi của kiến trúc truyền động hợp nhất
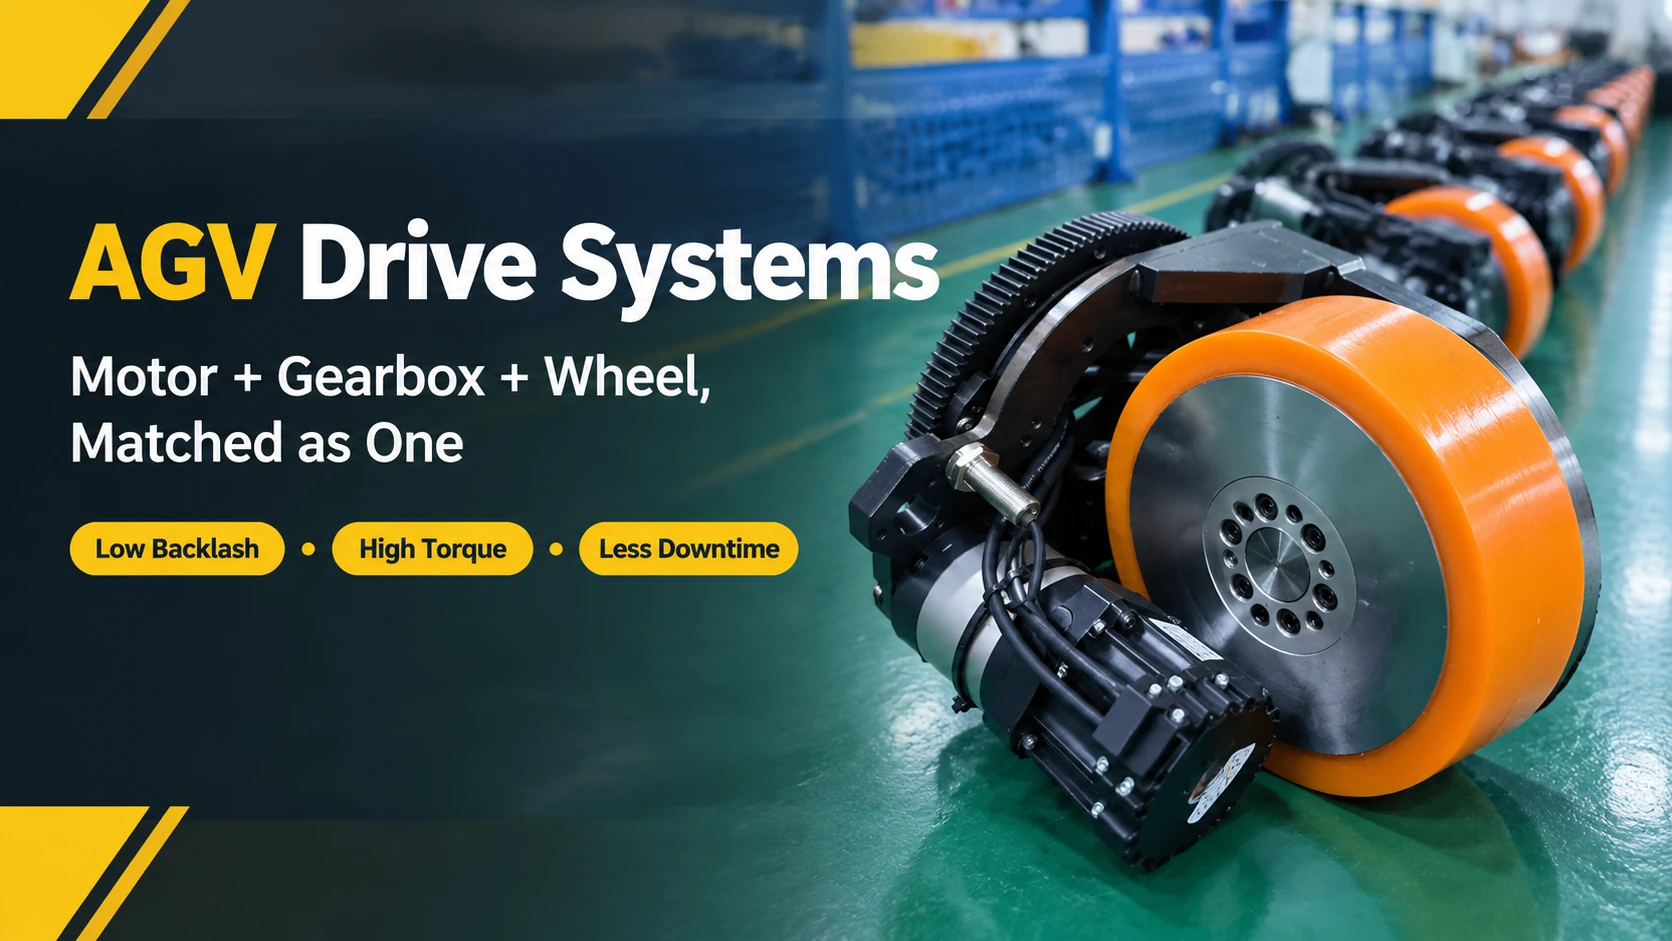
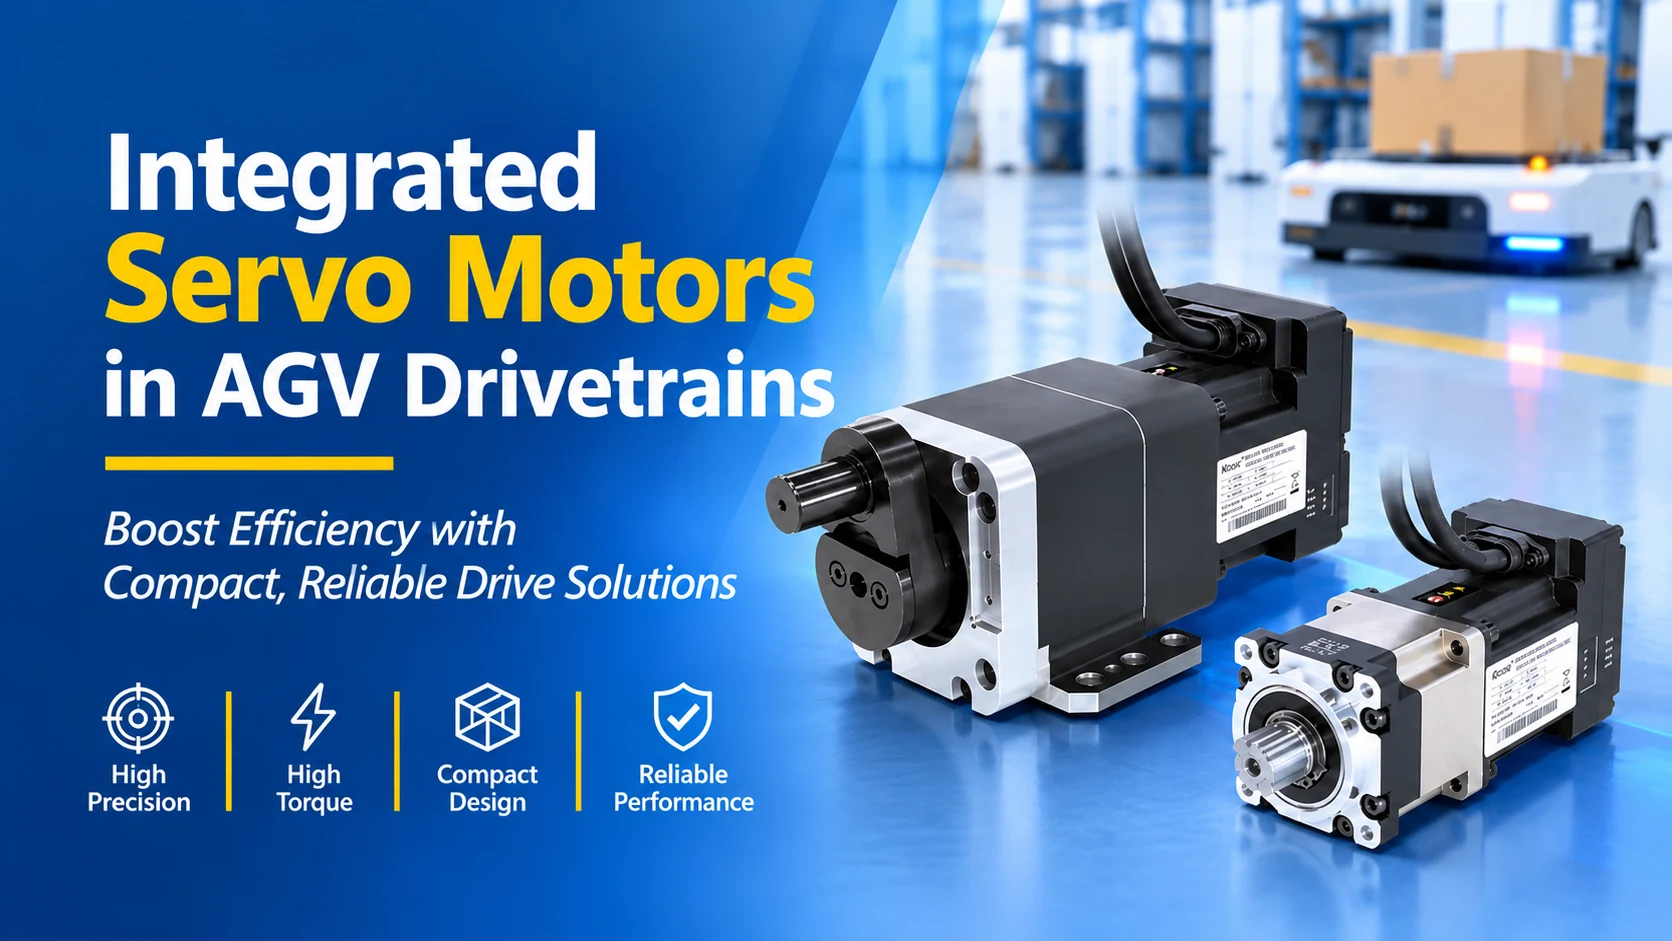
Việc áp dụng động cơ servo tích hợp AGV giúp giải quyết các hạn chế về không gian và nhiễu tín hiệu truyền thống. Bằng cách đặt động cơ, bộ mã hóa và bộ điều khiển truyền động trong một vỏ kín, các nhà sản xuất tối ưu hóa bố cục bên trong và cải thiện hiệu suất điện. Khi được ghép nối với bộ giảm tốc hành tinh chính xác, mô-đun truyền động mang lại khả năng điều khiển chuyển động mượt mà, độ trễ thấp và theo dõi vị trí chính xác. Thiết lập tích hợp này mang lại độ tin cậy cao cho các thiết bị xử lý vật liệu đòi hỏi khắt khe.
Lựa chọn bus truyền thông: CANopen so với EtherCAT
Việc lựa chọn bus truyền thông phù hợp là rất quan trọng đối với hiệu suất của robot di động. Các kỹ sư thường đánh giá CANopen và EtherCAT dựa trên độ phức tạp của hệ thống và yêu cầu về tốc độ. CANopen cung cấp các giao thức trưởng thành, chi phí phần cứng thấp và khả năng miễn nhiễm nhiễu mạnh, làm cho nó trở nên lý tưởng cho việc định vị điểm-điểm mà không cần nội suy đa trục. EtherCAT cung cấp đồng bộ hóa ở cấp độ micro giây phù hợp cho điều phối đa trục tốc độ cao, mặc dù nó yêu cầu phần cứng master chuyên dụng. Đối với các nền tảng di động truyền động vi sai tiêu chuẩn, CANopen mang lại hiệu quả chi phí cao trong khi đáp ứng tất cả các yêu cầu về độ chính xác.
Hệ thống Servo Tích hợp so với Tách rời
So sánh kiến trúc truyền động giúp các nhóm kỹ thuật đưa ra quyết định mua hàng sáng suốt. Bảng dưới đây phác thảo sự khác biệt cốt lõi giữa các giải pháp servo tích hợp và tách rời.
| Tính năng so sánh | Hệ thống Servo Tích hợp | Hệ thống Servo Tách rời |
| Sử dụng không gian khung gầm | Rất nhỏ gọn, gắn trực tiếp vào bánh xe | Yêu cầu không gian tủ cho các bộ truyền động riêng biệt |
| Độ phức tạp của cáp | Cáp tổng hợp đơn cho nguồn và bus | Nhiều cáp cho nguồn, bộ mã hóa và điều khiển |
| Nhiễu điện từ | Rủi ro thấp do đường dây điện nội bộ ngắn | Rủi ro cao hơn do bức xạ cáp dài |
| Tản nhiệt | Chủ yếu dựa vào vỏ động cơ | Làm mát độc lập của bộ truyền động trong tủ điều khiển |
| Bảo trì và sửa chữa | Yêu cầu thay thế mô-đun khi có lỗi nội bộ | Cho phép hoán đổi từng bộ phận truyền động hoặc động cơ |
Bảy bước triển khai Giải pháp truyền động tích hợp AGV
Xây dựng một nền tảng di động đáng tin cậy đòi hỏi một phương pháp kỹ thuật có hệ thống. Thực hiện theo bảy bước sau để đảm bảo lựa chọn thành phần chính xác và vận hành trơn tru tại hiện trường:
- Tính toán tổng trọng lượng xe tối đa, tốc độ tăng tốc cực đại và góc dốc để xác định yêu cầu mô-men xoắn.
- Chọn tỷ số giảm tốc hành tinh phù hợp với hồ sơ mô-men xoắn đầu ra với tốc độ định mức của động cơ.
- Chọn một động cơ servo robot tích hợp được trang bị phanh giữ cơ điện tác động nhanh.
- Gắn mô-đun truyền động chắc chắn vào khung gầm xe bằng cách sử dụng các giới hạn mô-men xoắn mặt bích đã chỉ định.
- Đi dây cáp nguồn DC chính tách biệt khỏi đường truyền thông bus kỹ thuật số để ngăn ngừa nhiễu điện.
- Điều chỉnh độ lợi vòng lặp vị trí và tốc độ một cách thận trọng để tránh gây ra cộng hưởng cơ học của xe.
- Thực hiện kiểm tra độ dốc tải đầy đủ để xác minh giới hạn nhiệt độ, khoảng cách dừng khẩn cấp và mức tiêu thụ năng lượng.
Các câu hỏi thường gặp
Tại sao chọn truyền động tích hợp thay vì hệ thống servo tách rời?
Thiết lập tích hợp loại bỏ các đường phản hồi dài, giảm yêu cầu không gian tủ, giảm thiểu nhiễu tín hiệu và đơn giản hóa việc lắp ráp điện tổng thể.
Động cơ servo robot xử lý các tải trọng thay đổi như thế nào?
Một động cơ servo robot sử dụng phản hồi vòng kín động để điều chỉnh đầu ra mô-men xoắn ngay lập tức, duy trì kiểm soát tốc độ chính xác bất kể sự thay đổi trọng lượng.
Một bộ giảm tốc hành tinh đóng vai trò gì trong lực kéo của xe?
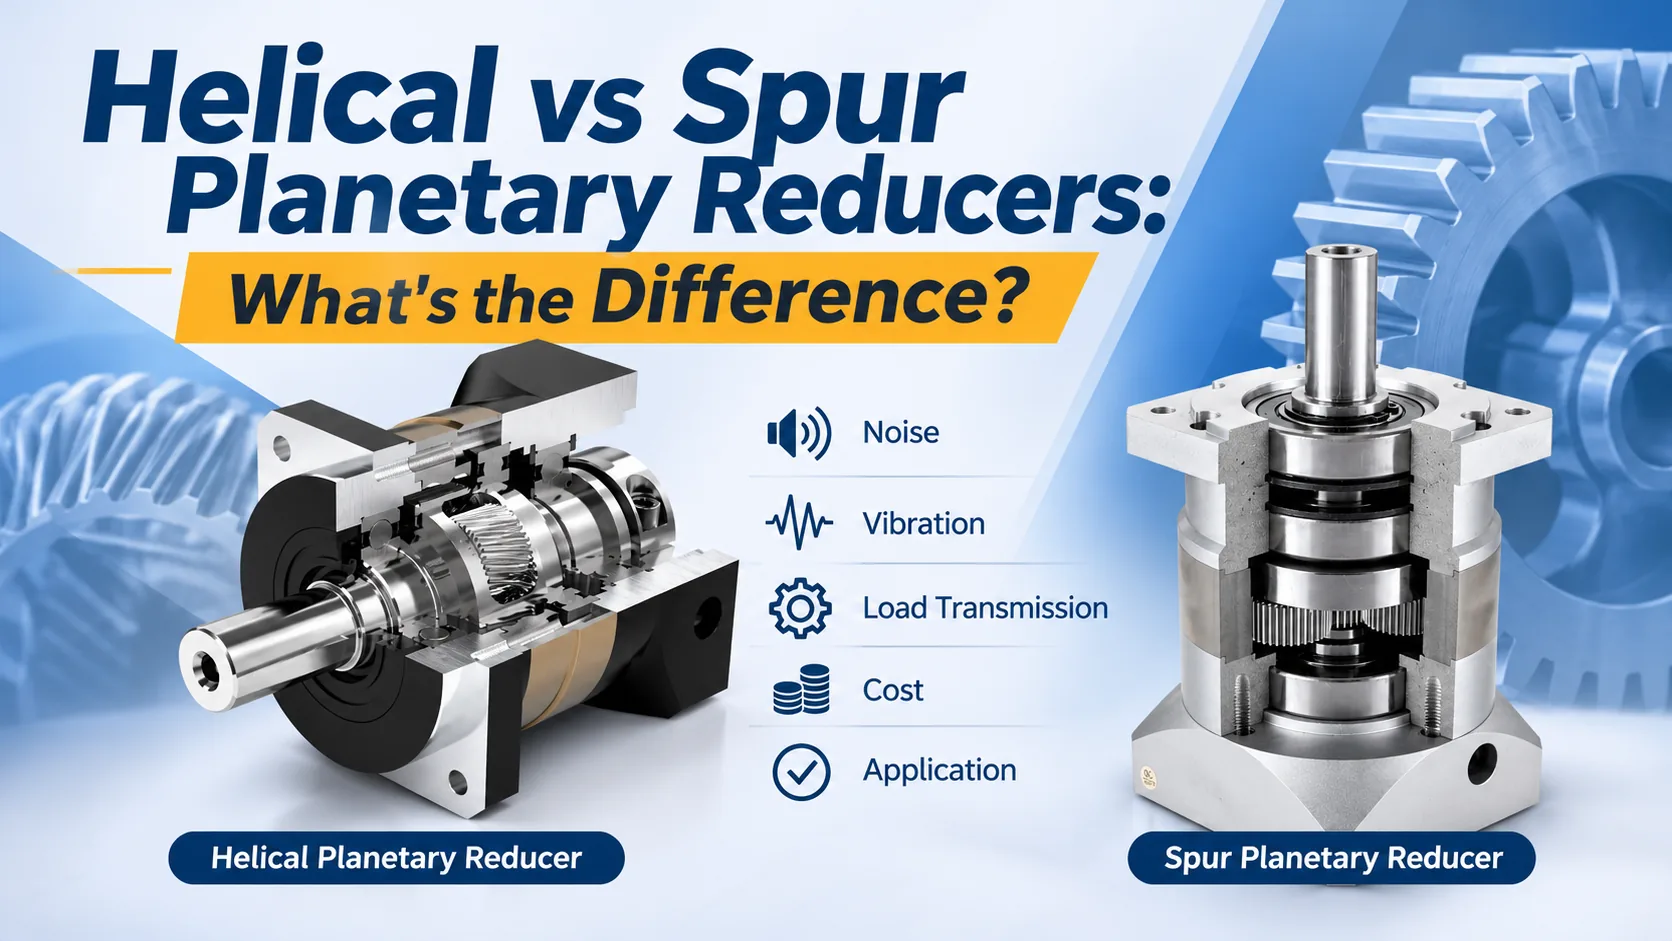
Một bộ giảm tốc hành tinh tăng mật độ mô-men xoắn đầu ra, giảm tốc độ động cơ xuống tốc độ bánh xe mục tiêu và cung cấp độ cứng cao với độ trễ bánh răng tối thiểu.
Kết quả vận hành và Hạn chế kỹ thuật
Các đợt chạy thử nhiều ca liên tục xác nhận những lợi thế thực tế của kiến trúc truyền động hợp nhất. Trong quá trình thử nghiệm hiệu suất liên tục trên các vòng lặp nhà kho mô phỏng, hệ thống truyền động động cơ tích hợp duy trì độ chính xác vị trí trong vòng ba milimet. Các chỉ số tiêu thụ điện năng được lấy trực tiếp từ bus kỹ thuật số cho phép định cỡ pin chính xác cho các hoạt động cả ca. Nhiệt độ hoạt động vẫn nằm trong giới hạn nhiệt dưới tải liên tục, chứng tỏ rằng các thành phần truyền động hợp nhất xử lý các khối lượng công việc đòi hỏi khắt khe.
Mặc dù các ổ đĩa tích hợp mang lại lợi ích rõ ràng về không gian và hiệu suất, các nhóm thiết kế phải tính đến các sự đánh đổi cụ thể. Mức độ tích hợp cao có nghĩa là lỗi ổ đĩa hoặc bộ mã hóa bên trong thường yêu cầu thay thế toàn bộ mô-đun thay vì một bảng mạch đơn lẻ. Ngoài ra, vì thiết bị điện tử của ổ đĩa dựa vào vỏ động cơ bằng nhôm để tản nhiệt, các kỹ sư phải đánh giá nhiệt độ môi trường hoạt động và đảm bảo luồng không khí liên tục đầy đủ xung quanh vỏ ổ đĩa.