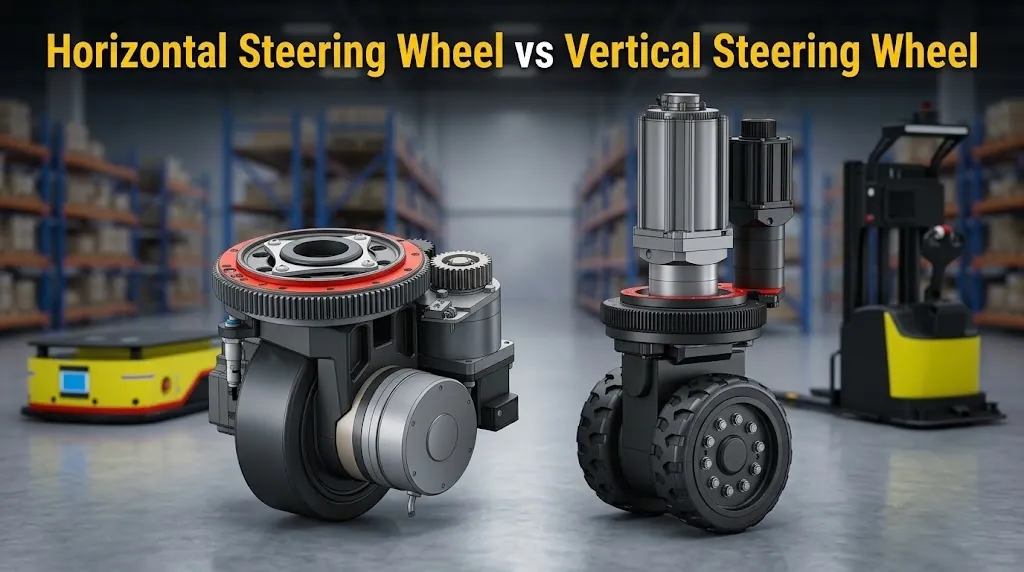
Việc chọn bánh lái dẫn động phù hợp cho Xe tự hành (AGV) và robot di động hạng nặng đòi hỏi phải tính toán tải trọng chính xác. Kích thước không phù hợp sẽ dẫn đến hỏng hóc cơ học sớm, quá tải động cơ dẫn động hoặc lãng phí chi phí thiết bị. Các kỹ sư phải đánh giá cả phân bố tải trọng và mô-men xoắn dẫn động để xây dựng các hệ thống tự động hóa công nghiệp đáng tin cậy. Hướng dẫn kỹ thuật này bao gồm các nguyên tắc tính toán chính và các bước lựa chọn thực tế.
Tìm hiểu Tải trọng bánh xe tĩnh, động và định mức
Tính toán tải trọng bánh dẫn động AGV chính xác bắt đầu bằng việc hiểu cách các lực tác động lên cụm bánh xe trong quá trình vận hành.
Phân biệt Trọng lượng tĩnh với Tác động động
Tải trọng tĩnh thể hiện tổng lực hướng xuống tác dụng lên bánh dẫn động khi AGV đứng yên hoàn toàn. Tải trọng động đề cập đến các lực thực tế trải qua trong quá trình tăng tốc, giảm tốc và các thao tác lái. Tải trọng động thường xuyên biến động do sự không đều của sàn và quán tính, tạo ra các xung lực tức thời vượt quá các phép đo tĩnh.
Công suất định mức so với Hệ số an toàn kỹ thuật
Các định mức tải trọng của nhà sản xuất chỉ ra giới hạn cấu trúc tuyệt đối của bánh lái tích hợp trong điều kiện thử nghiệm có kiểm soát. Các thiết kế kỹ thuật phải kết hợp một hệ số an toàn thực tế để hấp thụ các ứng suất vận hành không mong muốn. Việc chọn một bánh xe được định mức nghiêm ngặt ở trọng lượng tĩnh mà không có biên độ an toàn sẽ có nguy cơ biến dạng cấu trúc trong các hoạt động thực tế tại nhà máy.
Khả năng chịu tải so với Công suất mô-men xoắn dẫn động
Khả năng chịu tải xác định tổng trọng lượng mà bộ phận lái có thể chịu theo chiều dọc. Mô-men xoắn bánh dẫn động xác định liệu động cơ và hộp giảm tốc bên trong có thể di chuyển trọng lượng đó một cách trơn tru hay không. Các ứng dụng hạng nặng yêu cầu xác minh đồng thời cả cường độ cấu trúc cơ học và các chỉ số mô-men xoắn quay.
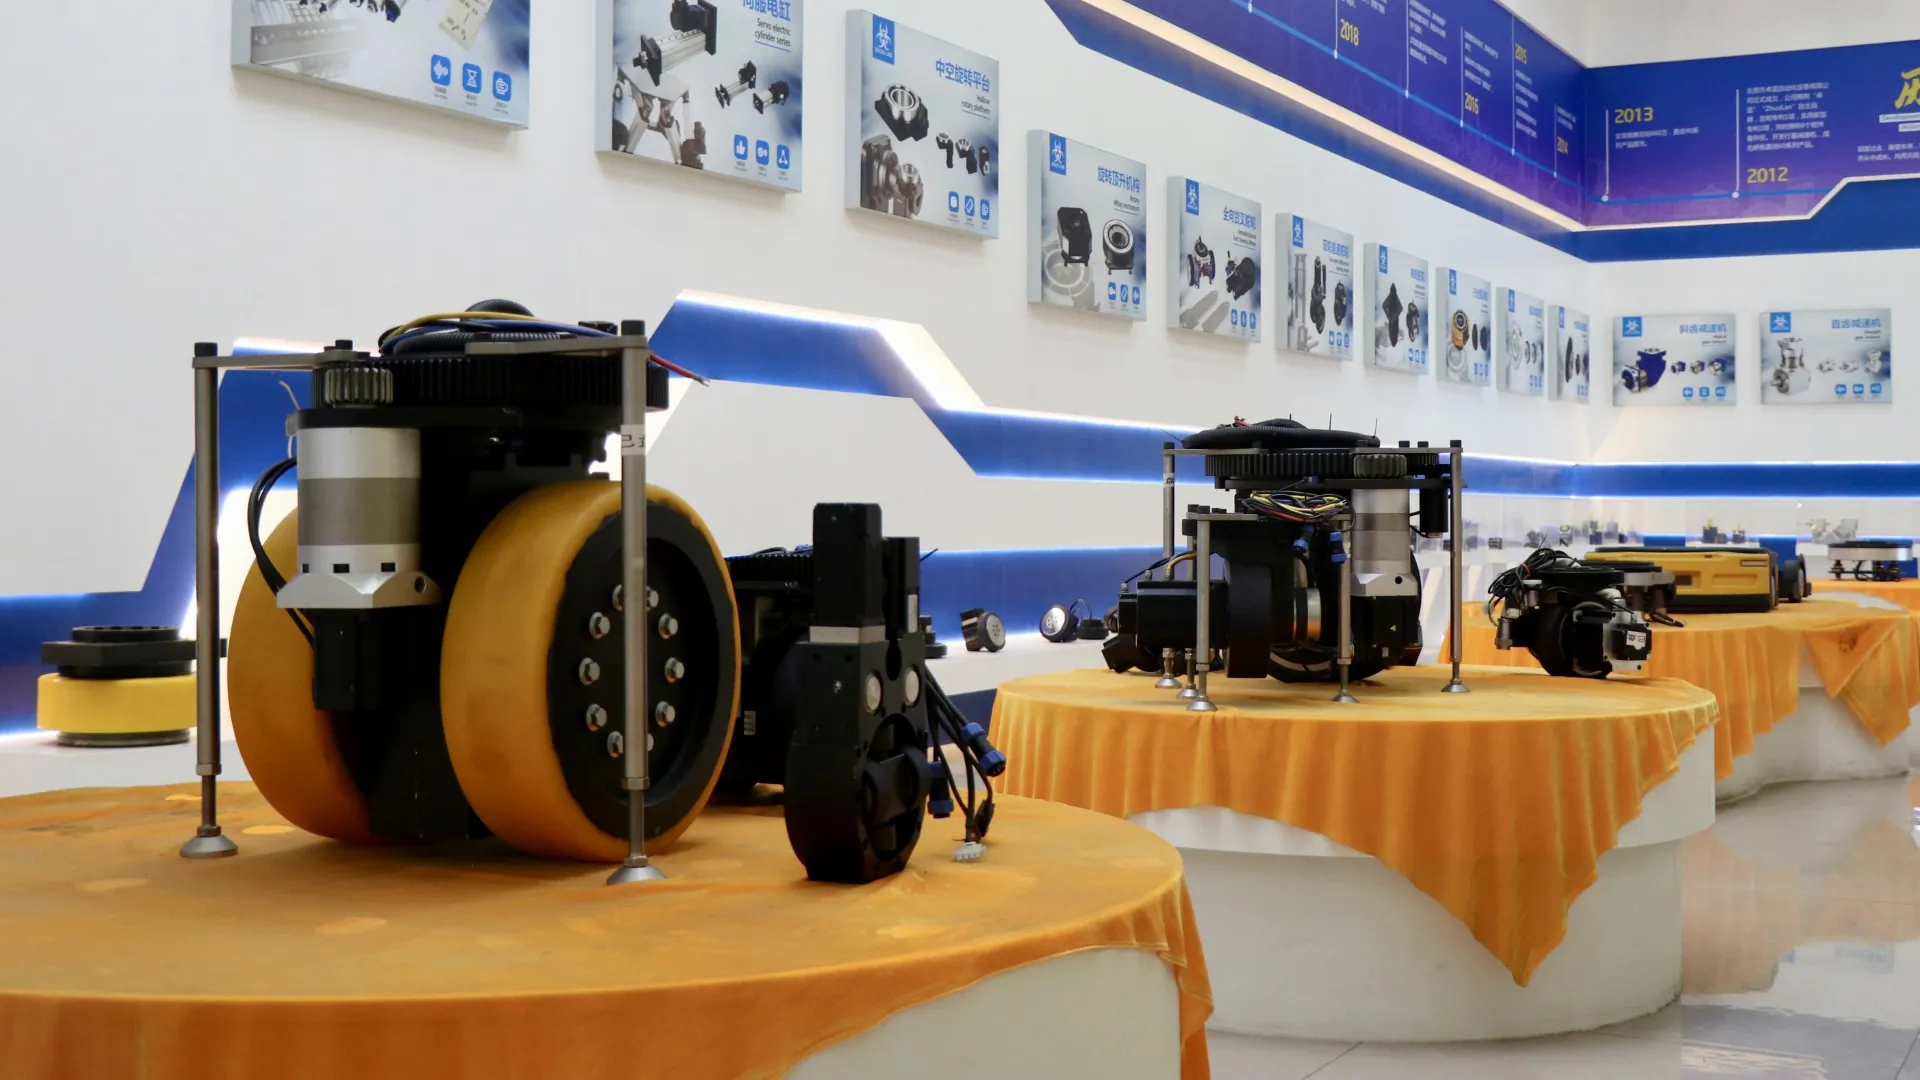
Tính toán từng bước cho bánh xe AGV hạng nặng
Làm theo quy trình làm việc kỹ thuật bảy bước này để tính toán nhu cầu tải trọng và xác minh khả năng tương thích của bánh xe một cách chính xác.
Bước 1: Thiết lập khối lượng cơ sở của xe và tải trọng
Thu thập tất cả các thông số vật lý cốt lõi. Xác định trọng lượng không tải của khung xe, bộ pin và khung cấu trúc. Thêm tải trọng thiết kế tối đa để tìm tổng trọng lượng xe tuyệt đối.
Bước 2: Phân bố tải trọng trên cấu hình bánh xe
Chia tổng trọng lượng xe cho tổng số bánh xe chịu tải. Tính đến các cấu hình nhiều bánh xe trong đó việc tiếp xúc sàn không đều tạm thời phân phối lại khối lượng xe lên ít điểm hỗ trợ hơn.
Bước 3: Áp dụng các hệ số tải trọng động và lệch tâm
Nhân tải trọng trung bình danh nghĩa trên mỗi bánh xe với một hệ số thiết kế động. Các tiêu chuẩn công nghiệp quy định áp dụng hệ số động từ 1,3 đến 1,5 để bù cho việc đặt hàng hóa lệch tâm, thay đổi tốc độ và va chạm bề mặt.
Bước 4: Xác minh mô-men xoắn cần thiết của động cơ và hộp số
Tính toán mô-men xoắn quay cần thiết để vượt qua lực cản lăn và ma sát tĩnh ban đầu. Hộp giảm tốc hành tinh công suất cao kết hợp với động cơ servo khuếch đại mô-men xoắn dẫn động để phù hợp với tốc độ tăng tốc mục tiêu.
Bước 5: Kiểm tra giới hạn tăng tốc, độ dốc và ma sát
Đánh giá độ dốc hoạt động tối đa và yêu cầu tốc độ. Đảm bảo tổng mô-men xoắn đầu ra đáp ứng yêu cầu leo dốc mà không làm quá nhiệt bộ điều khiển servo. Ví dụ, một động cơ lái hạng nặng có mô-men xoắn định mức 64 N·m và mô-men xoắn cực đại 128 N·m có thể tạo ra mô-men xoắn bánh xe hơn 6.500 N·m thông qua giảm tốc chính xác.
Bước 6: Đánh giá khả năng phanh và dừng
Xác nhận rằng phanh hãm tích hợp và mô-men xoắn động cơ cung cấp khả năng giảm tốc đầy đủ. Dừng khẩn cấp trên sàn nhà máy nhẵn đòi hỏi mô-men xoắn phanh đáng tin cậy để ngăn tải trọng trượt hoặc lật.
Bước 7: Đối chiếu thông số kỹ thuật với yêu cầu môi trường
Xem xét các điều kiện môi trường hoạt động. Môi trường kho lạnh, khu vực chống cháy nổ hoặc xưởng nhiều bụi đòi hỏi các bộ điều khiển nhiệt độ thấp chuyên dụng hoặc vỏ động cơ kín để duy trì tính toàn vẹn cơ học định mức.
Những cạm bẫy thường gặp trong việc lựa chọn bánh lái AGV
Tránh những sai sót thiết kế tiêu chuẩn sẽ đảm bảo hiệu quả vận hành cao hơn và tổng chi phí sở hữu thấp hơn.
Đánh giá quá cao công suất trong khi bỏ qua nhu cầu mô-men xoắn
Việc chọn một bánh dẫn động quá lớn dựa thuần túy vào định mức trọng lượng sẽ làm tăng chi phí và yêu cầu không gian mà không đảm bảo di chuyển trơn tru. Nếu mô-men xoắn đầu ra không đủ, AGV sẽ bị kẹt trên các dốc nhỏ mặc dù có đủ khả năng chịu tải.
Bỏ qua điều kiện bề mặt và hấp thụ va đập
Bánh xe polyurethane cứng chạy trên các khe nối sàn bị hỏng tạo ra các cú sốc động mạnh. Việc tích hợp bộ giảm chấn hoặc chọn cụm dẫn động tích hợp với cơ chế lò xo tích hợp giúp tiêu tán các lực va đập tức thời.
Các câu hỏi thường gặp về tính toán tải trọng AGV
Hệ số động nào nên được sử dụng trong tính toán tải trọng bánh dẫn động AGV?
Các kỹ sư thường áp dụng hệ số an toàn động nằm trong khoảng từ 1,3 đến 1,5 cho tải trọng bánh xe danh nghĩa. Biên độ này tính đến độ lệch tâm của tải trọng, lực tăng tốc và sự không bằng phẳng của sàn.
Tại sao việc xác minh mô-men xoắn dẫn động lại quan trọng như định mức tải trọng bánh xe?
Một bánh dẫn động có thể chịu được trọng lượng AGV về mặt cấu trúc nhưng không thể di chuyển xe nếu mô-men xoắn dẫn động không đủ. Việc xác minh mô-men xoắn đảm bảo rằng sự kết hợp giữa động cơ servo và hộp giảm tốc có thể vượt qua ma sát, tăng tốc và leo dốc.
Hộp giảm tốc ảnh hưởng đến hiệu suất AGV hạng nặng như thế nào?
Hộp số hành tinh độ chính xác cao nhân mô-men xoắn động cơ lên đáng kể trong khi vẫn duy trì kích thước bánh xe nhỏ gọn. Điều này cho phép các cụm lái nhỏ gọn xử lý tải trọng nhiều tấn với khả năng kiểm soát tốc độ chính xác.