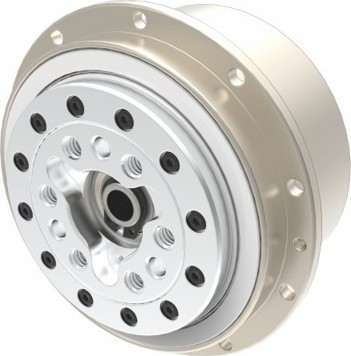
| Model | ADH045, ADH070, ADH078 |
|---|
Các tùy chọn hợp tác linh hoạt: Chúng tôi chào đón các dự án OEM/ODM, đơn hàng số lượng lớn và các yêu cầu phân phối. Đội ngũ chuyên trách của chúng tôi sẵn sàng hỗ trợ bạn với các giải pháp tùy chỉnh và hỗ trợ nhanh chóng. Mẫu miễn phí có sẵn theo yêu cầu để đảm bảo sự hài lòng hoàn toàn của bạn.
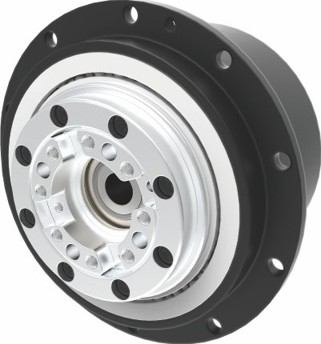
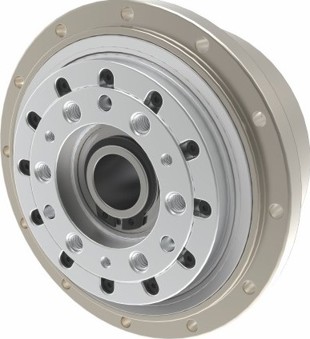
Bộ giảm tốc khớp nối là bộ giảm tốc chính xác, tốc độ cao, nhỏ gọn, được chế tạo đặc biệt cho các khớp robot hình người. Có sẵn ba kích thước khung – ADH045, ADH070 và ADH078 – nền tảng này bao gồm các mô-men xoắn định mức từ 15 Nm đến 50 Nm và mô-men xoắn cực đại lên đến 140 Nm, giúp dễ dàng kết hợp một kiến trúc chuyển động duy nhất với các khớp cổ tay, khuỷu tay, mắt cá chân nhẹ và các khớp động khác trên cơ thể.
Nó được chế tạo dựa trên các bánh răng được tôi cứng và thấm cacbon, nhận được sửa đổi biên dạng răng chuyên biệt. Kết quả là chuyển động ít phản ứng ngược, ít rung động, duy trì hoạt động êm ái trong suốt ca làm việc dài, trong khi bộ bánh răng đã tôi cứng vẫn giữ được độ chính xác qua các chu kỳ làm việc lặp lại. Vỏ nhỏ gọn giúp mật độ mô-men xoắn cao, do đó, các nhà tích hợp có được mô-men xoắn hữu ích mà không làm tăng chiều dài hoặc khối lượng cho cụm khớp nối.
Đầu ra được hỗ trợ bởi các ổ bi đũa chéo, kết hợp khả năng chịu tải hướng tâm, hướng trục và mô-men xoắn trong một gói duy nhất. Điều này cho phép khớp chịu được các tải đa hướng điển hình của việc đi bộ, bước và các nhiệm vụ tiếp xúc nhiều mà không bị trôi dưới tải. Đường truyền bánh răng được lắp chính xác giúp giảm điện trở hoạt động và chuyển động nhạy, trong khi lỗ trung tâm xuyên tâm để lại một kênh sạch để luồn cáp, dây dẫn cảm biến và dây dẫn ổ đĩa thẳng qua khớp – một yêu cầu chính cho các thiết kế robot hình người sạch sẽ, dễ bảo trì.
Được bôi trơn trọn đời bằng mỡ, bộ giảm tốc khớp nối hoạt động với hiệu suất 92% tải đầy đủ và hỗ trợ tốc độ đầu vào lên đến 6000 vòng/phút, với tuổi thọ trung bình là 3000 giờ. Với trọng lượng chỉ từ 0,3 kg (ADH045), 0,8 kg (ADH070) đến 0,9 kg (ADH078), nó được thiết kế cho các khớp nhạy cảm về tốc độ và khối lượng, nơi mọi gram và milimet đều có giá trị.
Các ứng dụng điển hình bao gồm khớp khuỷu tay và cổ tay robot hình người, mô-đun uốn mắt cá chân, bộ điều khiển khéo léo nhẹ, cánh tay robot hợp tác và trục lái và nâng AGV/AMR nơi cần một bàn xoay nhỏ gọn. Cho dù bạn đang phát triển một nền tảng nghiên cứu, một nguyên mẫu hai chân hay một robot hình người sản xuất, dòng ADH cung cấp một giải pháp tỷ lệ 16 có thể mở rộng được xây dựng dưới sự kiểm soát sản xuất theo tiêu chuẩn ISO 9001, được hỗ trợ bởi sản xuất chính xác và hỗ trợ kỹ thuật của chúng tôi.
| Model | ADH045 | ADH070 | ADH078 |
| Tỷ số truyền | 16 | 16 | 16 |
| Mô-men xoắn định mức (Nm) | 15 | 50 | 30 |
| Mô-men xoắn cực đại (Nm) | 40 | 100 | 140 |
| Tốc độ đầu vào định mức (vòng/phút) | 3000 | 3000 | 2300 |
| Tốc độ đầu vào tối đa (vòng/phút) | 6000 | 6000 | 3500 |
| Bôi trơn | Mỡ | Mỡ | Mỡ |
| Tuổi thọ trung bình (h) | 3000 | 3000 | 3000 |
| Hiệu suất đầy tải (%) | 92 | 92 | 92 |
| Trọng lượng tham khảo (kg) | 0.3 | 0.8 | 0.9 |
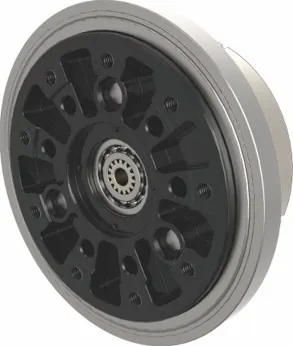
| Model | AEH072, AEH088 |
|---|